第11回 三人組体操にすると、人体はどこまで耐えられるのか
前回は、コハネ、レンチ、ミコの三人を使い、
- 横一列
- 手つなぎ
- 腕組み
- 背面視点
- 三人抱擁
- 腕の密集
- 俯瞰円陣
- 三人円陣
などを段階的に試した。
その結果、
- 軽い接触なら大構造はかなり安定する
- 接触部では指融合が起こる
- 複雑な腕の接続では、手や前腕を隠して構図を成立させる
- 円陣を強制すると腕融合が起こる
- 腕融合を禁止すると手を省略する
- 手まで全部見せるよう強く指定すると、今度は円陣そのものを諦める
といった、
難しい条件を全部守るのではなく、どこかを弱めて自然な一枚絵へ逃げる
傾向が見えた。
今回はその続きとして、
三人で組体操やバランスポーズを行わせた場合、どこまで人体と支持構造を維持できるか
を観測した。
前回までは主に腕の接続が問題だった。
今回はそこへ、
- 支点
- 重心
- 上下関係
- 浮遊
- 片脚立ち
- 脚の接地点
- 人体の可動域
まで加える。
結論から言うと、
三人でも軽い接触まではかなり強い。
しかし密着、複数接触、片脚バランス、複雑な腕の連結が重なると、局所人体が明確に崩れ始める。
という結果になった。
そして今回も、
生成側だけでなく、プロンプト係と検品側もかなりPONした。
使用キャラクター
今回も、
- コハネ
- レンチ
- ミコ
の三人を使用した。
前回、スカート系衣装では股関節や脚の接続確認が難しくなる可能性があったため、今回は三人ともショートパンツ系衣装へ変更した。
コハネ
- 生成り色の半袖トップス
- くすみオレンジ系のショートパンツ
- 白系の短い靴下
- 明るいベージュ系の靴
レンチ
- 白または淡い青緑系の半袖トップス
- 深い青緑系のショートパンツ
- 濃い青系の短い靴下
- 濃いブラウンから黒系のショートブーツ
ミコ
- 淡いラベンダー系の半袖トップス
- 濃い紫系のショートパンツ
- 白から薄いグレー系の膝下丈ハイソックス
- ワインレッド系のローファー
バッグ、双眼鏡、工具、クリップボード、ゴーグル、手袋、ポーチ、チェーンなどの小物は今回も外した。
人体構造そのものを確認しやすくするためである。
1枚目:横一列+中央人物の肩に手を置く
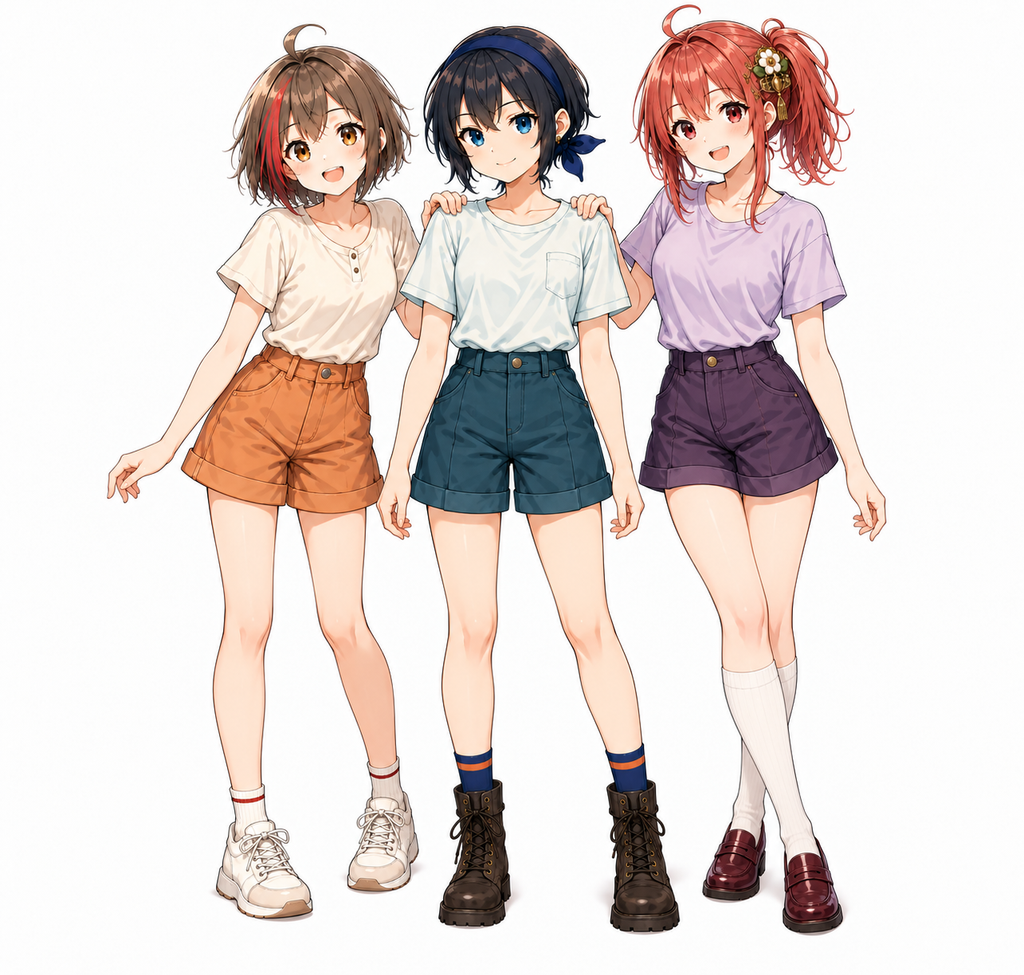
まずは新衣装での基準確認。
画面向かって左から、
- コハネ
- レンチ
- ミコ
の順に並べた。
コハネとミコが、それぞれ中央のレンチの肩へ片手を置く。
接触点は二か所だけ。
腕や脚の所属を確認しやすい、かなり軽い接触である。
結果
人体そのものは非常に安定した。
- 三人とも腕二本
- 脚二本
- 手二個
- 接触部に目立つ融合なし
- ショートパンツ化によって股関節から脚まで追いやすい
という結果だった。
一方で、左右指定にはズレが出た。
プロンプトでは、
- コハネ本人の右手をレンチへ
- ミコ本人の左手をレンチへ
と指定していた。
しかし実際には、二人とも中央に近い側の腕を使った。
これは一見すると「左右指定を間違えた」ように見える。
ただし、指定どおりにすると、外側の腕をわざわざ中央へ回して肩に置く必要がある。
生成側は、
より自然な内側の腕を使うポーズへ変更した
可能性が高い。
判定
人体:成功。
軽接触:成功。
左右指定:自然な典型ポーズ側へ変更。
この時点で早くも、
指定どおりに描くより、自然な人体ポーズを優先する
傾向が確認された。
2枚目:中央レンチの片脚バランスを左右から支える
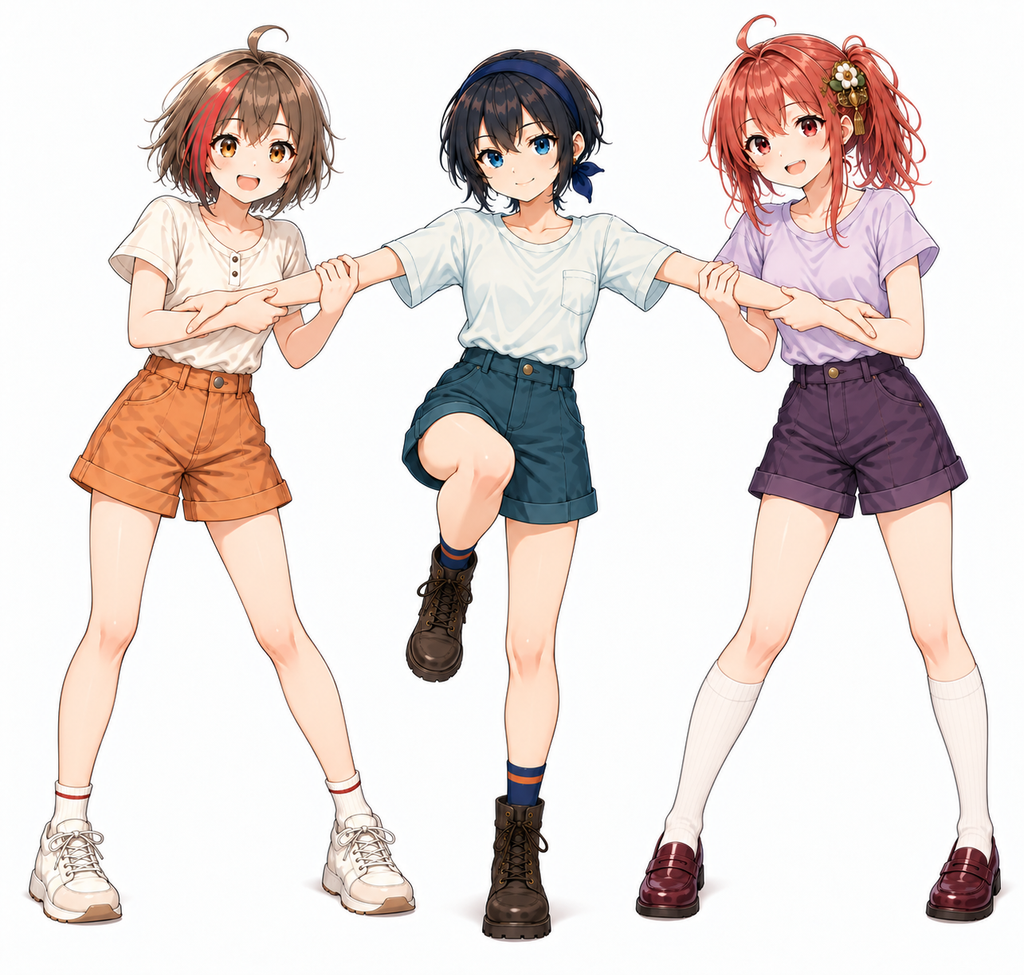
次は、中央のレンチを片脚立ちにし、コハネとミコが左右から支える構図へ進んだ。
レンチは両腕を左右へ伸ばす。
コハネとミコは、レンチの前腕から手首付近を支える。
結果
これも大構造はかなり安定した。
- レンチは片脚立ち
- コハネとミコが左右から支える
- 三人とも腕・脚の本数は正常
- 手も大きな欠損や増殖なし
- 股関節から脚まで見やすい
支持そのものも成立している。
ただし、二人は指定よりも自然な内側の腕を使い、さらに片手ではなく両手寄りの保持へ再解釈した。
判定
大構造:成功。
片脚バランス:成功。
軽い支持:成功。
細かな左右指定:自然側へ変更。
まだモデルはかなり余裕があるように見えた。
3枚目:レンチを完全に浮かせる
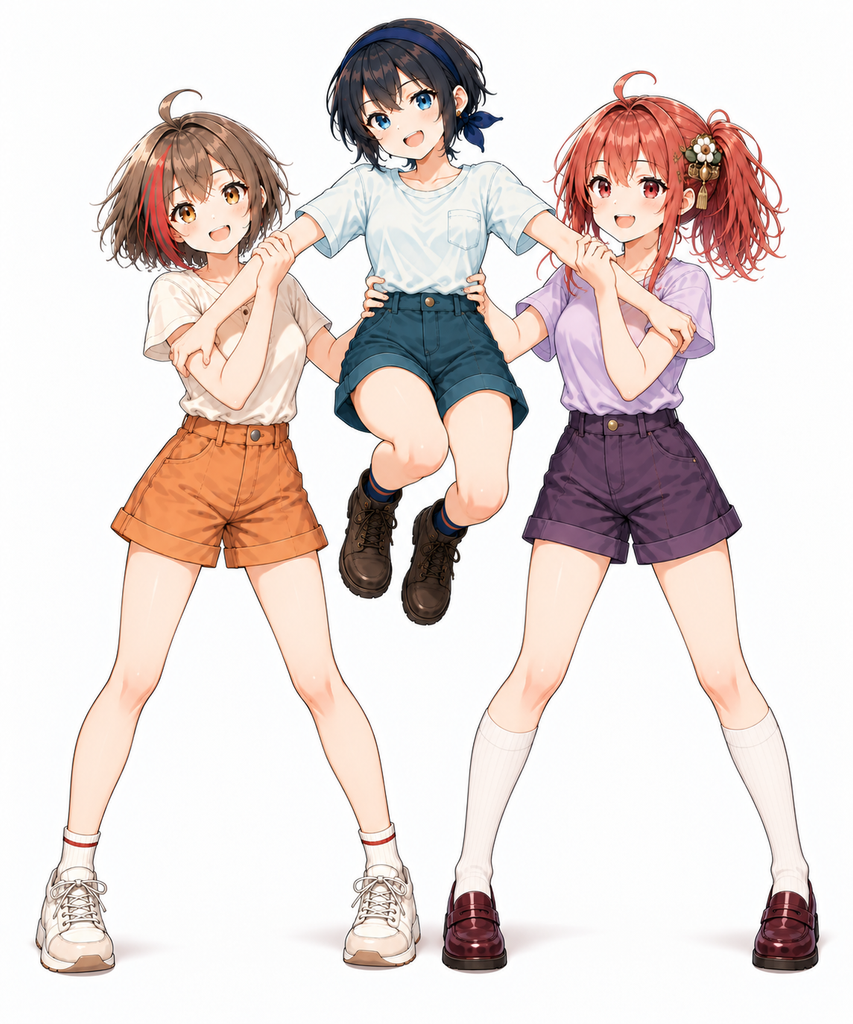
次は一段負荷を上げた。
中央のレンチは両足を完全に地面から離す。
コハネとミコが、
- 前腕から手首付近
- 腰または脇付近
を左右から支えて持ち上げる。
プロンプト係のPON
ここでまず、画像生成より前にプロンプト係がPONした。
画面向かって左にコハネ、中央にレンチ、右にミコがいる。
この場合、自然に支えられるのは、
- コハネ → レンチ本人の右側
- ミコ → レンチ本人の左側
である。
ところがプロンプトでは、
- コハネ → レンチの左側
- ミコ → レンチの右側
と逆方向を書いていた。
文字どおりに実行すると、二人が中央人物の身体を横断して反対側を支えに行くことになる。
生成側はこの指定を無視し、自然な側へ修正した。
つまり今回は、
生成側のPONではなく、プロンプト係ミコのPON。
生成結果
レンチの完全浮遊自体は成立した。
左右の二人も四本の腕を使って支えている。
しかし、支持方法にはかなり無理がある。
特に腰付近を支える手。
見た目としては指先に近い位置でレンチを保持しており、
それで全体重を支えるなら恐るべき握力
という状態になった。
支える側の肩、肘、上半身にも、体重を受けている緊張感が少ない。
判定
浮遊構図:成功。
人体本数:成功。
支持構造:見た目上は成立。
物理的荷重感:弱い。
プロンプト係:左右指定でPON。
この画像から、
人体破綻がなくても、物理的に成立しているとは限らない
という新しい問題が見え始めた。
4枚目:レンチを横向きに完全浮遊させる
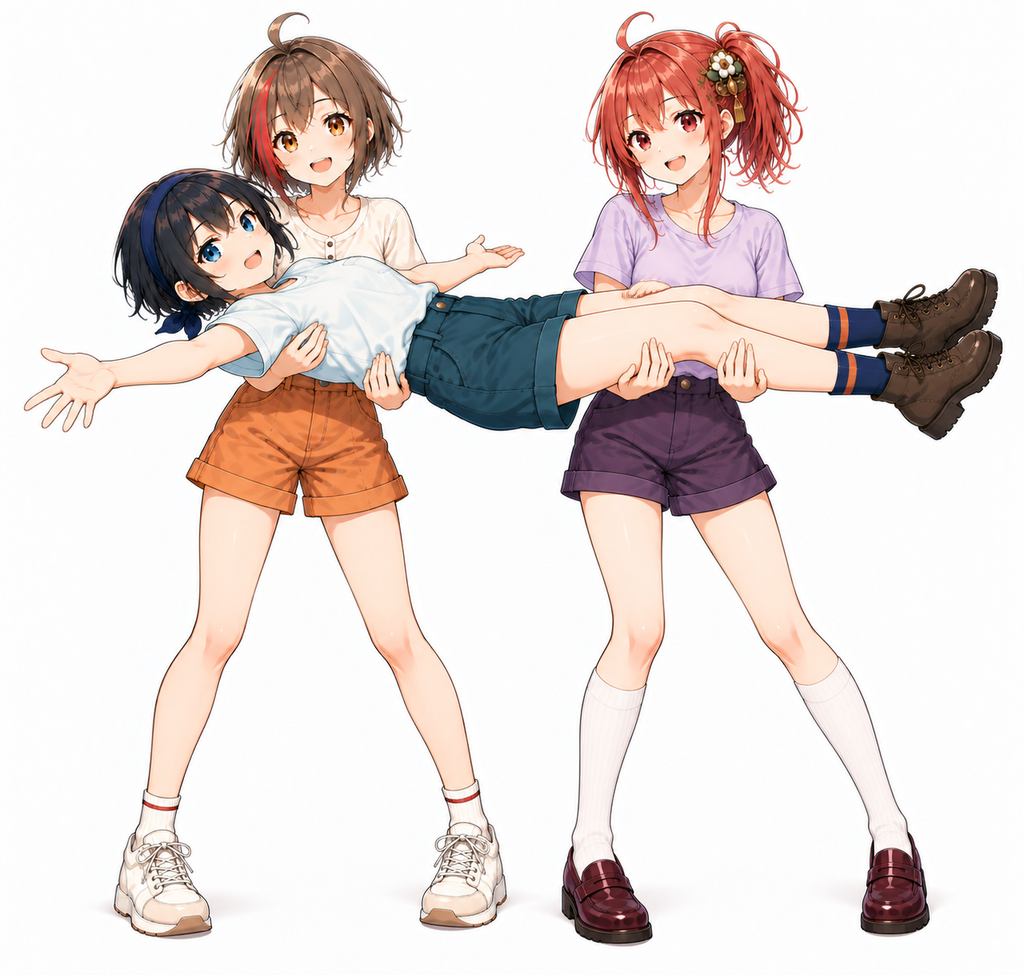
次はレンチを横向きにした。
レンチはほぼ水平。
コハネが上半身側を支え、ミコが脚側を支える。
前の画像で問題だった「腰を指先で保持する」構造を避けるため、
- コハネ:脇の下から上背部付近
- ミコ:膝裏から太ももの下
を支えるよう指定した。
結果
大構造はかなり良かった。
- レンチは完全に浮いている
- 頭から脚までほぼ水平
- コハネが上半身側
- ミコが脚側
- レンチの両脚も別々に維持
- 腕の大枠も追える
前の浮遊画像より、支持位置にはかなり納得感がある。
しかし、7個目の手
最初の検品では、
「手は6個確認できる」
と判定した。
しかしその後、ユーザーが画像を見直したところ、
ミコの胸元付近、レンチの太ももの下あたりに所属不明の手が1個存在
していることが判明した。
つまり、
- コハネの手:2
- レンチの手:2
- ミコの手:2
- 謎の手:1
で、
少なくとも7個目の手がある。
前回にもあった、
「必要な数の手が見えたので、それ以上数えるのをやめてしまう」
という検品側のPONが再発した。
前回は、
腕が二本あることと、腕が二本しかないことは別
と書いた。
今回は、
手が六個あることと、手が六個しかないことは別
である。
判定
横向き浮遊:成功。
大構造:成功。
支持位置:かなり改善。
手:余分な1個あり。
人体:明確な破綻。
検品側:見落としPON。
一枚絵として自然であるほど、余分な手まで「支えている手」として脳内補完してしまいやすい。
5枚目:二人の腕で座面を作る
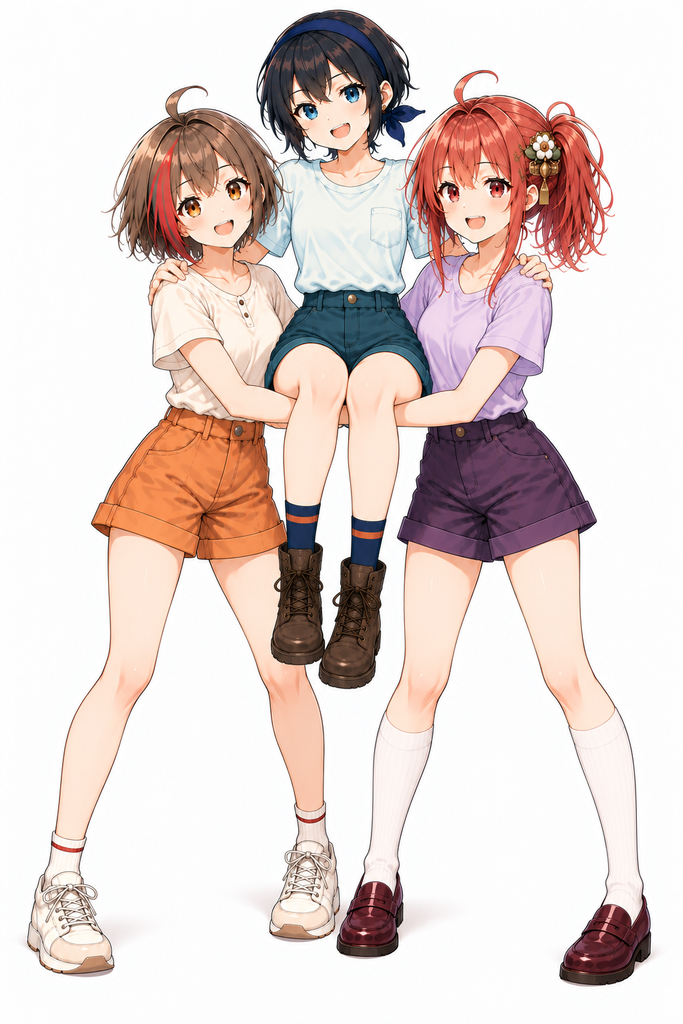
次はさらに複雑にした。
コハネとミコが合計四本の前腕を中央に集めて座面を作り、その上にレンチを座らせる。
レンチは両足を浮かせ、左右の肩へ手を置いてバランスを取る。
結果
一枚絵としては非常に自然だった。
レンチは中央で持ち上げられ、左右の二人の肩へ手を置いている。
しかし、今回もっとも重要だった、
「コハネとミコの合計四本の前腕で座面を作る」
構造は確認できない。
見える範囲では、左右の二人がそれぞれ一本ずつの腕でレンチを支えているように見える。
残りの腕は、
- 身体の裏
- レンチの下
- 人物同士の接触部分
に隠れており、接続を追えない。
プロンプトでは、
- 四本の腕を完全に隠さない
- 誰の腕がどこにつながるか確認できる構図
とかなり強く指定していた。
それでも生成側は、
難しい接触部を遮蔽することで、自然な絵へ逃げた
ように見える。
判定
一枚絵:自然。
レンチの浮遊:成功。
四本腕の座面:不成立。
支持側の腕の接続:検証困難。
今回の失敗は、
人体が壊れたというより、検証不能な形へ逃げた
タイプだった。
6枚目:最初の「扇形」
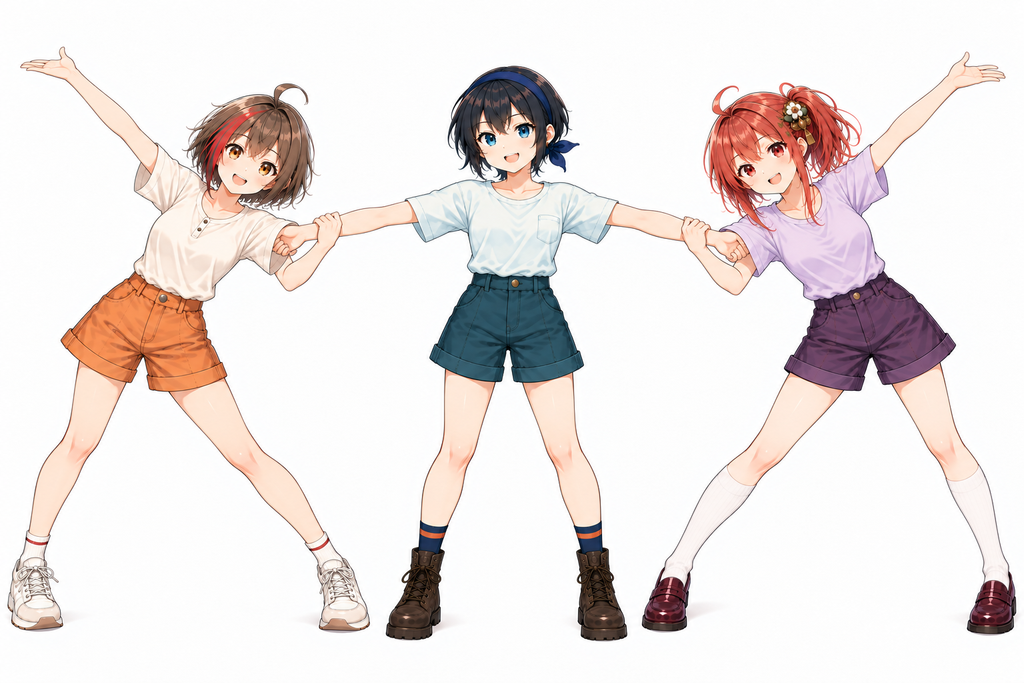
次は三人組体操の「扇形」を試した。
ただし、ここで大きな問題があった。
プロンプト係ミコが、
そもそも三人組体操の扇形を正しく理解していなかった。
画像を見る前に、
- 中央にレンチ
- 左右の二人が外側へ身体を傾ける
- 外側の腕と脚を広げる
という構造を言語化した。
結果
生成側はその文章をかなり素直に描いた。
- 中央レンチ
- 左右へ広がるコハネとミコ
- 腕と脚が放射状
- 三人全体が扇っぽく見える
しかし実際には、
組体操の扇形ではなく、三人で作るスター型ポーズ
に近い。
この失敗は生成側というより、
プロンプト係の構造理解ミス
だった。
正しい扇形を確認
その後、実際の三人組体操の扇形の参考画像を確認した。
正しい構造は、
- 中央人物が直立
- 左右人物は低く斜めになる
- 左右人物は外側の手を床につく
- 内側の手で中央人物とつながる
- 左右の脚は中央付近へ伸びる
というものだった。
ここで、
名称だけで分かった気にならず、特殊な人体構図は先に参考画像で構造確認したほうがよい
という前段側の教訓が追加された。
7枚目:正しい構造で扇形を再挑戦
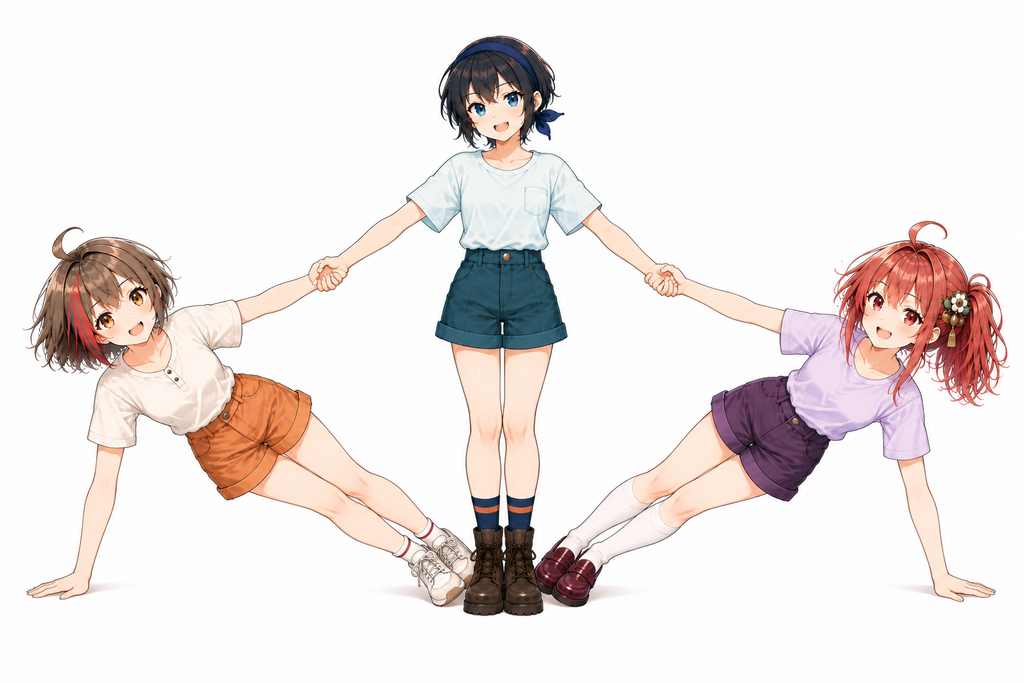
参考画像で構造を把握したあと、改めてプロンプトを作成した。
結果
今度はかなり本来の扇形に近い。
- レンチ中央直立
- コハネとミコが左右へ低く斜め
- 外側の手を床につく
- 内側の手でレンチとつながる
- 両脚を中央側へ伸ばす
- 全体が明確な扇形
大構造としては成功である。
しかし、指は融合
レンチと左右人物がつないでいる手を見ると、
指同士がかなり融合している。
腕そのものは別々に存在する。
手も二個として読める。
しかし指一本単位では分離できていない。
前回の三人手つなぎでも発生した、
「手と手が接触すると、指だけ融合する」
という弱点が今回もそのまま再現された。
判定
扇形:成功。
床支持:成功。
脚構造:成功。
手つなぎ:大構造は成功。
指:融合。
人体全体の空間理解はかなり強い。
しかし、
複数人物の指同士が接触する局所描画は、依然として弱い。
8枚目:3人サボテン
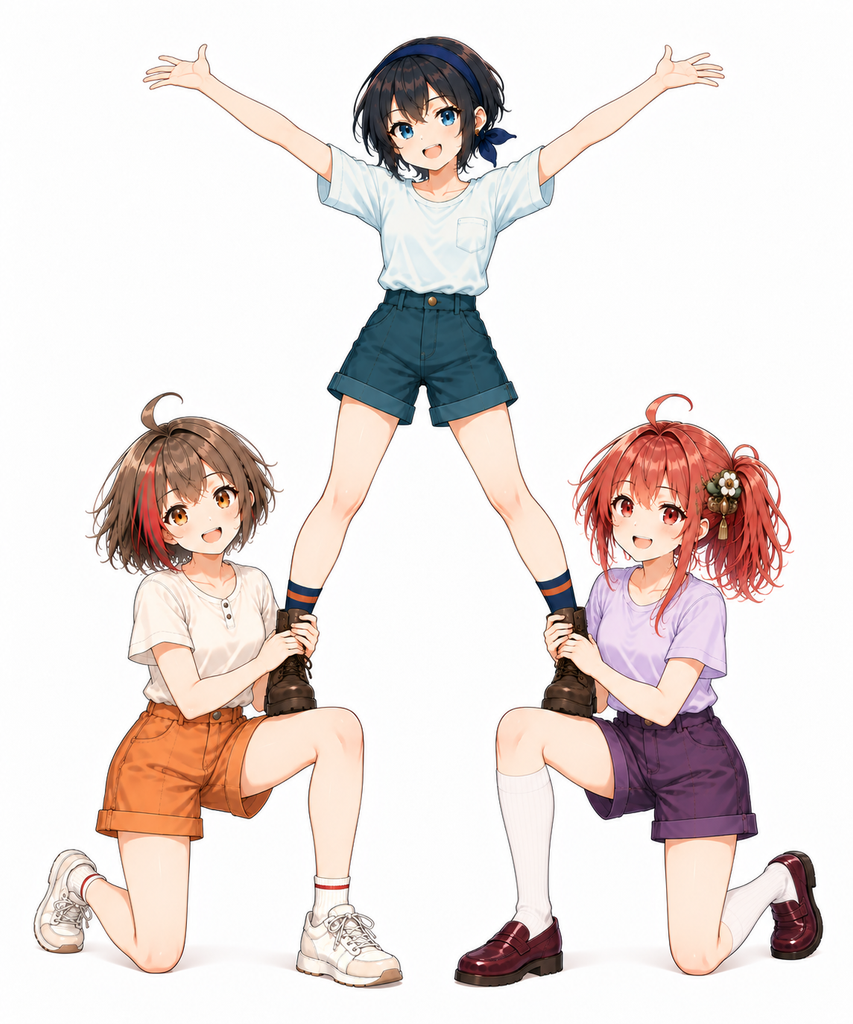
次は、四つん這いのピラミッドを避けつつ、上下関係と支持点を増やせる技として「3人サボテン」を選んだ。
構造確認を行ったうえで、
- 左右の土台役:コハネとミコ
- 上段:レンチ
- 土台二人は片膝立ち
- レンチは左右の土台の立てた脚へ片足ずつ乗せる
- 土台二人がレンチの足首付近を支える
という形にした。
結果
これはかなり安定した。
- コハネとミコは片膝立ち
- レンチは左右に脚を開いて上段
- 左右それぞれ別の土台へ足を乗せる
- 土台二人が足首付近を支える
- 三人の腕・脚本数も明瞭
- 支持構造も比較的自然
技として見ると、
「サボテン」というより、左右の土台人物の脚へレンチが乗っている
印象は強い。
しかし構造検証としてはかなり成功寄りだった。
判定
上下関係:成功。
左右別々の支持点:成功。
脚本数:成功。
荷重構造:比較的自然。
技の再現度:やや簡略化。
三人円陣よりも、
支持点が明確な組体操のほうが、モデルは処理しやすい
可能性が見えてきた。
9枚目:背中合わせ+腕の輪+片脚上げ
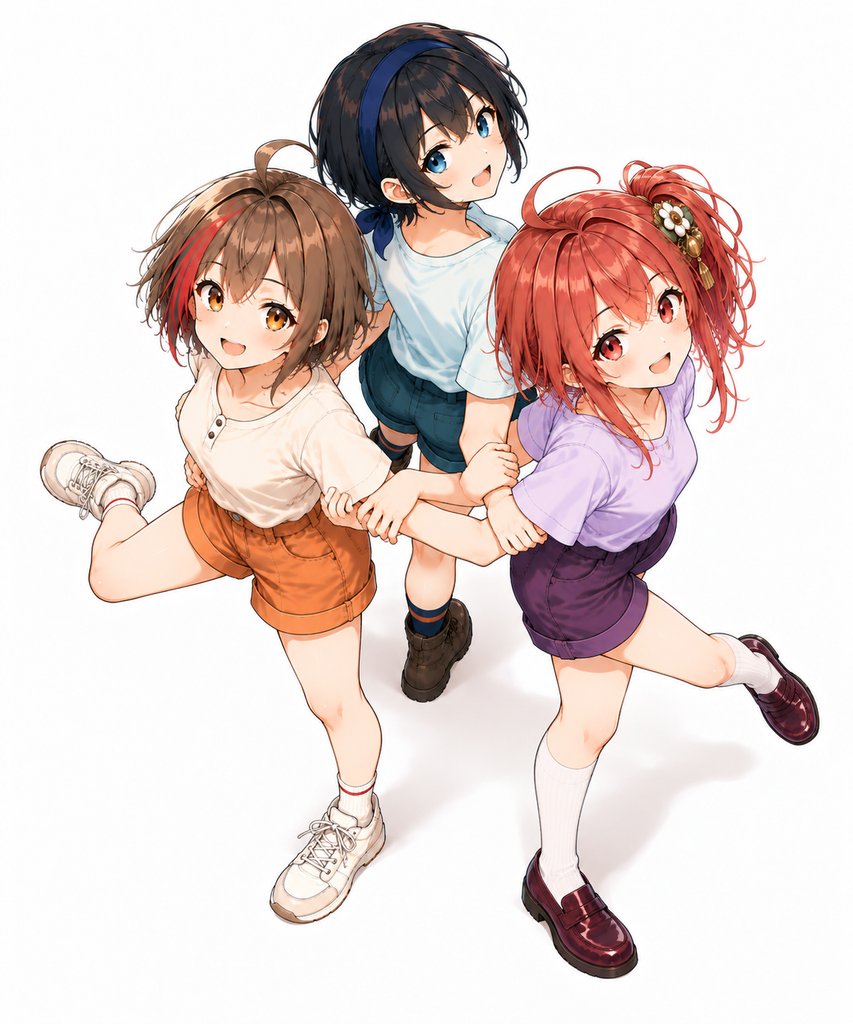
次はネタ枠として、
- 三人を正三角形に近く配置
- 三方向を向く
- 背中合わせ
- 隣人と腕を絡めて閉じた輪
- 三人とも片脚立ち
- カメラは斜め上45度
という、かなり面倒な構図を試した。
結果
俯瞰視点と三角形配置はかなり成功した。
しかし、肝心の腕は明確に失敗した。
中央で三人の前腕と手が密集し、
誰の手がどの腕につながっているのか分からない。
腕の閉じた輪としても成立していない。
さらに、
- 背中合わせも不十分
- レンチの脚は一本がかなり見えにくい
- 六本の脚を明瞭に確認できない
という問題も出た。
判定
俯瞰視点:成功。
三角形配置:成功寄り。
背中合わせ:不成立寄り。
腕の閉じた輪:失敗。
腕・手の接続:不自然。
脚の完全可視化:失敗。
ここでは、
「全員の腕の接続を見せろ」という指定が強すぎて、腕を中央へ集める方向に働いた
可能性も考えられた。
10枚目:背中合わせを優先する
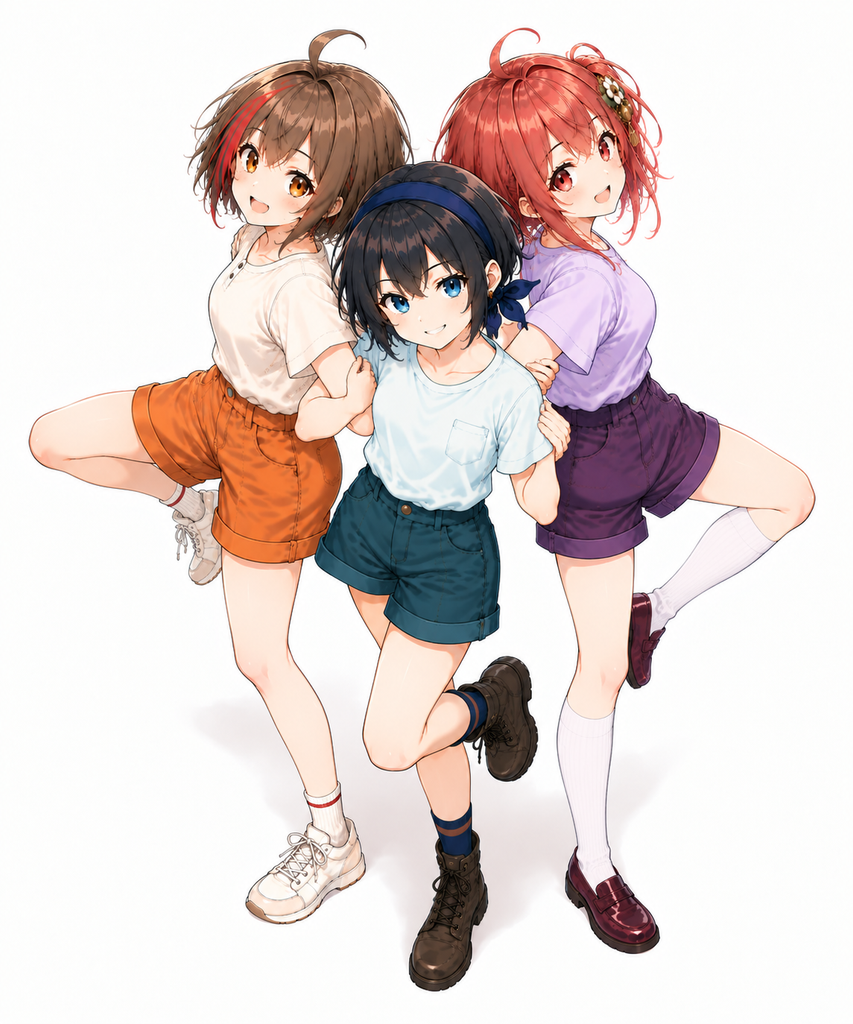
そこで次は、
腕の完全可視性より、背中合わせを優先
するようプロンプトを変更した。
- 三人の背中が中央へ近づくことを最優先
- 腕や手は一部隠れてもよい
- 無理に中央へ集めない
- 片脚上げは維持
という条件にした。
結果
背中合わせの構図は前よりかなり改善した。
三人が中央へ寄り、別方向を向く三角形構図も強くなった。
腕の中央融合も前よりは減った。
しかし、
- レンチの左腕とミコの右腕の絡まりが不自然
- コハネの左腕がほぼ見えない
- 接触部は依然として追いにくい
という問題が残った。
つまり、
可視性を捨てると人体の気持ち悪さは減るが、今度は検品できなくなる。
前の画像とは逆方向の逃げ方である。
実際の三人背中合わせの腕の組み方を確認
その後、実際の三人背中合わせポーズの参考画像を確認した。
三人の場合、腕は深く組み込むのではなく、
- 背中を中央で合わせる
- 肘から前腕付近を軽く引っ掛ける
- 手を無理に握らない
程度の浅い連結になる。
三人しかいない場合、それぞれが約120度ずつ別方向を向く。
肩や肘の可動域を考えると、
人数の多い円陣のように、がっつり腕を組むことは難しい。
前までのプロンプトは「閉じた輪」という結果を強く求めすぎて、モデルに可動域上かなり無理な構造を要求していた。
ただし、
その程度の人体可動域は、本来なら生成側にも考慮してほしい
という点も残る。
11枚目:可動域を考慮して再挑戦
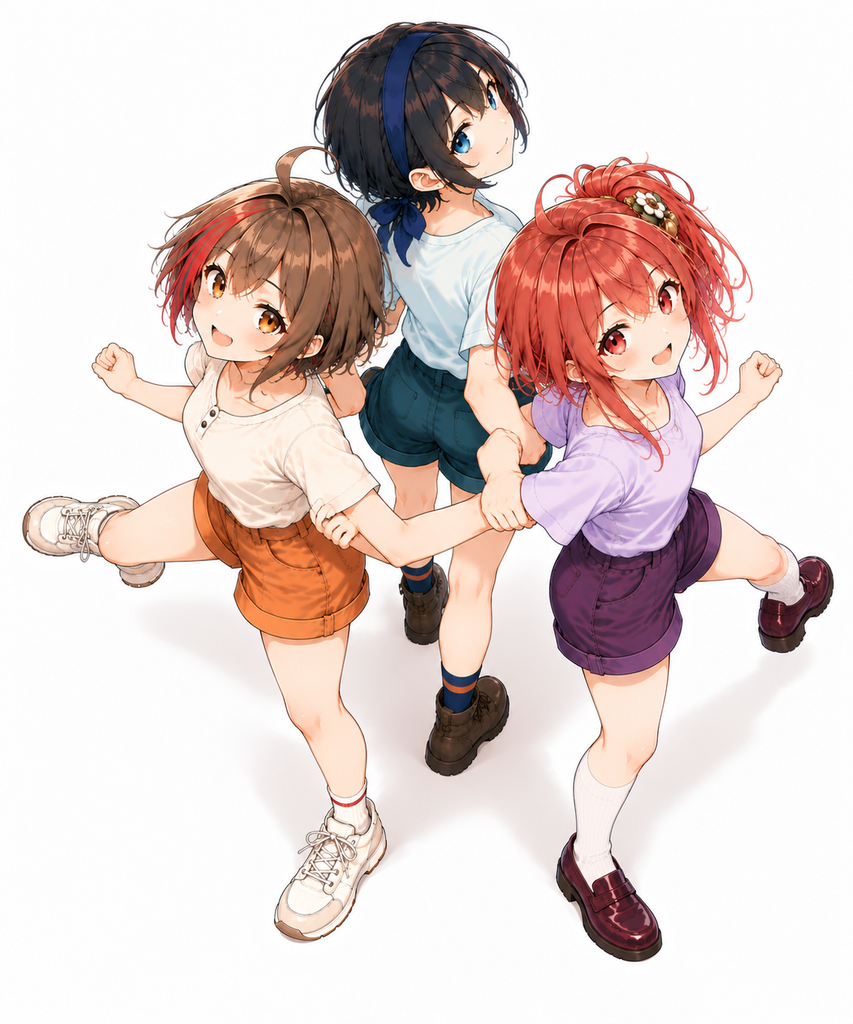
最後は、
- 背中合わせを最優先
- 三方向を向く
- 腕は自然な可動域を守る
- 手同士を無理に握らなくてもよい
- 肘や前腕を軽く引っ掛ける形でもよい
- 三人とも片脚立ち
として、生成側に自然な解を選ばせる方向へ寄せた。
結果
全体構図はかなり改善した。
- 三人の身体は中央へまとまった
- 三方向配置も自然
- 三人とも片脚上げ
- 俯瞰構図も成立
しかし局所人体は明確に限界へ入った。
腕
三人の腕の連結は明らかに不自然。
手首や前腕がどの人物へつながっているのか追いにくく、自然な「軽い腕組み」にはなっていない。
コハネの足
コハネの右足周辺は、
靴が二個あるように見える
二重化が発生している。
ミコの脚
ミコの左脚は、
膝の向きと足先の向きが噛み合っていない。
関節がねじれ、骨折気味に見える。
握りこぶし
コハネとミコの握りこぶしも、指のまとまり方が不自然。
局所的な手指描画まで崩れ始めている。
判定
構図:改善。
三人片脚立ち:見た目上は成立。
腕の連結:失敗。
脚:複数箇所で破綻。
手指:不自然。
総合:失敗。
ここまで来ると、
自然な構図へ逃げるだけでは処理しきれず、人体そのものが表面上も壊れ始めた
と見てよさそうだった。
今回のプロンプト係PON
今回は生成側だけでなく、プロンプト係にもかなり明確なPONがあった。
1. 左右指定を逆にする
中央レンチを左右から持ち上げる構図で、
- コハネが反対側のレンチの腰を支える
- ミコも反対側を支える
という、人体的に無理のある左右指定を書いた。
生成側のほうが自然な側へ修正した。
2. 支点を「腰または脇」と曖昧にする
その結果、生成側は腰の横を指先で保持するような構造を選び、
超人的な握力
が必要な持ち上げ方になった。
「脇の下から支える」と限定したほうが自然だった。
3. 組体操の扇形を誤認する
技名だけから構造を推測し、
本来とは違うスター型ポーズをプロンプト化した。
参考画像確認後は大きく改善した。
4. 背中合わせの腕の可動域を過大評価する
「三人で閉じた腕の輪」を深く絡める構造として考えすぎた。
実際の三人背中合わせでは、もっと浅く腕を引っ掛ける程度になる。
今回の検品側PON
検品側も今回かなり順調にPONを積み上げた。
特に大きかったのは、
7個目の手を見落としたこと。
横向き浮遊画像を最初に確認した際、
三人分の手が6個ある
ことを確認して安心し、その時点で数えるのをやめた。
しかし実際には、7個目の所属不明の手が存在した。
これは前回の、
腕が二本あることと、腕が二本しかないことは別
に続く、
手が六個あることと、手が六個しかないことは別
という新しい教訓になった。
自然な画像ほど、
「必要なものがある」
ことを確認した時点で、
「余分なものがない」
確認を忘れやすい。
三人組体操で見えた成功ライン
今回、すべてが失敗したわけではない。
むしろ軽度から中程度の構造はかなり強かった。
安定していたもの
- 横一列
- 肩へ手を置く
- 片脚バランスを左右から支える
- 単純な完全浮遊
- 水平保持の大構造
- 正しい扇形の大構造
- 3人サボテンの上下構造
この程度なら、人体全体の配置や人数保持はかなり安定している。
どこから限界になるのか
問題が急増したのは、
- 三人全員が複数箇所で接触する
- 腕を人物間で連結する
- 密着する
- 片脚立ちを同時に行う
- 腕の接続も全部維持する
- 全員の手足を明示する
といった条件が重なったときだった。
特に、
三人の腕が人物間をまたいで連結される構造
は今回も非常に弱かった。
接触が複雑になると、
- 指融合
- 腕融合
- 手の増殖
- 手や腕の遮蔽
- 腕の所属不明
- 脚のねじれ
- 靴の二重化
- 手指の崩れ
が発生した。
今回わかったこと
今回の主な収穫は次のとおり。
一つ目は、三人でも軽い接触まではかなり安定すること。
二つ目は、片脚立ちや単純な浮遊程度なら、大構造そのものはかなり成立すること。
三つ目は、支持点を具体的にすると、物理的な説得力は改善すること。
四つ目は、人体本数が合っていても、荷重構造が物理的に不自然な場合があること。
五つ目は、難しい接触では生成側が腕や手を遮蔽し、検証不能な構図へ逃げる場合があること。
六つ目は、三人の手が接触すると、指融合は依然として起こりやすいこと。
七つ目は、支持構造が明確な「3人サボテン」のような技は、複雑な円陣より安定する場合があること。
八つ目は、密着しながら複数人の腕を連結すると、腕の所属と接続が急激に不安定になること。
九つ目は、腕だけでなく、負荷が高くなると脚、靴、関節、握りこぶしまで局所破綻が広がること。
十個目は、特殊な人体ポーズを言語化するとき、前段AI側も参考画像なしでは構造を誤認する場合があること。
十一個目は、参考画像で構造確認した後の言語化は大きく改善すること。
十二個目は、必要な手足の数が確認できても、余分な手足が追加されていないとは限らないこと。
三人編の暫定結論
前回と今回、二回にわたって三人描画を試した。
結果として、かなり分かりやすい境界が見えてきた。
非接触~軽接触
かなり強い。
三人を並べる、肩へ手を置く、軽く手をつなぐ程度なら、大構造はかなり安定する。
複数接触
怪しくなる。
指融合、手の遮蔽、前腕の所属不明などが増える。
密着+複雑接触+バランス姿勢
明確に限界域。
腕の連結だけでなく、
- 脚
- 靴
- 関節
- 手指
まで破綻が広がった。
今回最後の背中合わせ片脚バランスでは、
全体構図は成立しているのに、局所人体が複数箇所で壊れる
という、限界らしい結果になった。
まとめ
第11回では、三人組体操とバランスポーズを使って、前回よりさらに負荷を上げた。
序盤の軽接触や片脚支持は安定。
完全浮遊も大構造としては成立した。
しかし、支持方法を複雑にすると物理的な不自然さが出始め、横向き浮遊では7個目の手まで発生した。
腕で座面を作る課題では、複雑な接触部を隠すことで構図を成立させた。
組体操の扇形では、前段のプロンプト係が技そのものを誤認したが、参考画像確認後は大構造をかなり正確に再現できた。
それでも手つなぎ部分では指融合が発生した。
3人サボテンは比較的安定した。
一方、背中合わせ+腕の連結+片脚上げまで条件を重ねると、
腕の接続破綻
→ 靴の二重化
→ 脚関節のねじれ
→ 握りこぶしの崩れ
まで発生した。
前回は、
どの条件を捨てて自然な一枚絵へ逃げるか
が中心だった。
今回はさらに一段進み、
逃げ道だけでは処理しきれなくなったとき、局所人体そのものがどこから壊れるか
まで観測できた。
今回の暫定結論はこうなる。
ChatGPTの画像生成モデルは、三人でも非接触から軽接触まではかなり安定している。
しかし三人全員が密着し、複数の腕や脚が人物間をまたいで接続され、さらに片脚バランスや支持構造まで要求すると、腕の所属、手指、脚関節、靴などの局所人体が明確に崩れ始める。
三人描画そのものが限界なのではなく、「三人の接触関係を同時に維持すること」が現在の大きな弱点である。
そして今回も、
生成側PON
プロンプト係PON
検品側PON
の三者がそろった。
三人になったことで混乱したのは、画像生成モデルだけではなかった。
今回も、
みんな違って、みんな少しPON。
である。
*お約束:このサイトの文・画像はほぼ全てAI製です*